AIが作った海辺の街を想像してください。動画ならカメラは決められた道を進みます。自分で左の階段を上がり、天文台の裏側へ回れたらどうでしょう。映像を眺める行為が、空間の中で選ぶ体験に変わります。
ワールドモデルが面白いのは、この変化をもたらす点です。ただし「中に入れるAI世界」という表現だけでは成果物は分かりません。次のフレームを生成し続ける仕組み、保存・編集できる3Dシーン、行動結果を予測するモデルでは、利用方法も異なります。
本稿は2026年10月19日に確認した公式資料に基づく技術インサイトです。実測レビューや製品順位ではありません。画像はAIZIGOOが生成した概念イラストであり、実製品画面や実験結果ではありません。
1. 最初に成果物を確認する:映像、空間、行動
役に立つ最初の問いは「作業後に何を受け取るのか」です。観客に見せる画素なのか、視点を変えても構造が保たれる空間なのか、ソフトウェアで計算する状態・行動データなのかを決めます。
| 必要な成果 | 利用者の操作 | 主な確認点 |
|---|---|---|
| 完成動画 | 決まった映像を再生 | 画質・演出・編集性 |
| リアルタイム生成画面 | 移動・視点を選択 | 遅延・再訪時の一貫性 |
| 明示的な3Dシーン | 保存・描画・編集 | 形式・縮尺・隠れた面 |
| 状態・行動予測 | 条件を変えて結果評価 | 物理条件・行動の妥当性 |
World Labsは2026年6月の機能分類で、観測画面、世界状態、次の行動を区別する枠組みを提案しています。供給者の見方を含む分類であり統一規格ではありませんが、成果物を問う習慣は実務に有効です。一つのモデルが複数機能を持つこともあります。
2. Genie:入力に応じる世界を体験する
DeepMindのGenie公式ページは、利用者の操作に反応する探索世界を紹介しています。Project Genieは実験的研究プロトタイプであり、行動範囲や連続対話時間に制限があります。現実の場所を完全に再現する道具として示されているわけではありません。
制作者が試したいのは、戻ったときに何が残るかです。天文台の階段を上り、ドームの裏を見て、入口へ戻ります。扉、窓、手すり、床が維持されれば同じ場所を歩いた感覚が生まれます。変化してしまうなら、短い映像が美しくても探索体験は不安定です。
ゲーム企画の検討に使うことと、完成ゲームを受け取ることは別の工程です。保存状態、得点、敵の規則、衝突、再接続、複数人プレイ、配布形式は個別に確認する必要があります。操作できる画面だけで、これらの機能が備わると判断しないことが大切です。
3. MarbleとAtlas:空間を成果物として扱う
World LabsのWorld API発表は、Marbleを使って文字・画像・動画から探索可能な3D世界を生成する仕組みを説明しています。生成は非同期で、要求を送って結果を待つ方式です。操作中に次の画面を作る体験と、先に空間資産を用意する工程は区別しましょう。
2026年9月1日発表のAtlasは、カメラ位置を含む空間コンテキストと明示的な3D出力を紹介しています。発表時点では一部パートナー向け早期アクセスで、今後Marbleなどに使われるモデルです。研究発表の全機能を現在のMarbleアカウントで利用できるとは限りません。
見栄えのよい空間と制作に使える空間は、合格基準が異なります。 Gaussian splatは外観の表現であり、衝突メッシュ、編集用メッシュ、材質、ゲームロジックはそれぞれ確認対象です。滑らかなカメラ移動だけでは床高や階段の衝突精度は証明されません。
映画のプリビズなら、望むカメラ位置を探せるだけでも価値があります。同じシーンをゲームへ移すなら、縮尺、衝突、メモリ、読込、編集性の検査が必要です。最終用途によって成果物の合格条件は変わります。
4. Cosmos:現実の行動前に仮想経験を作る
NVIDIAの2026年5月31日Cosmos 3発表は、場面理解、生成、行動データをPhysical AI開発へ結び付けています。供給者の機能説明であり、本稿がロボット性能を独立再現したわけではありません。
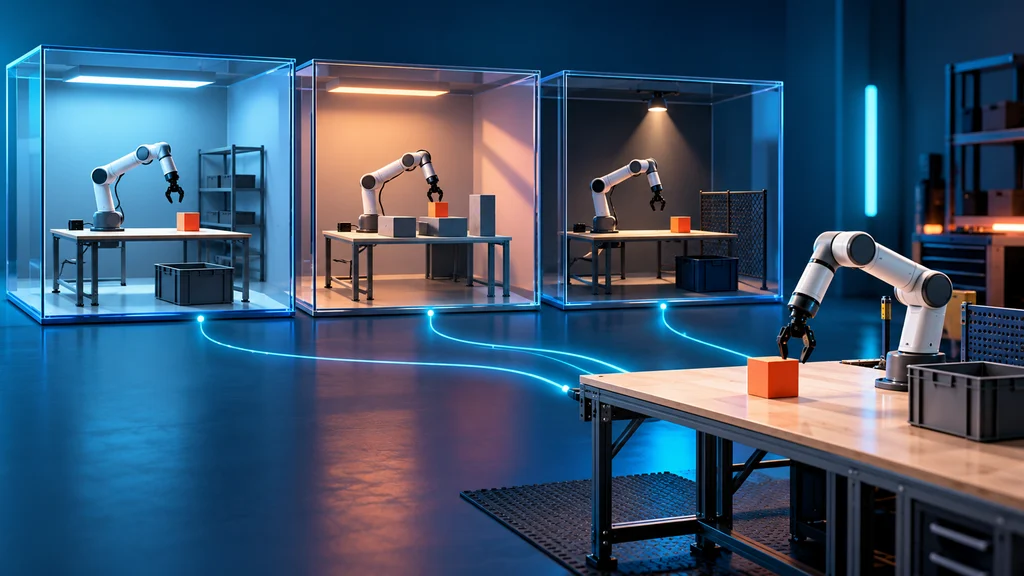
注目すべきは、条件を変えて試験できるかです。箱をつかむ同じ目的に対し、箱の位置、照明、障害物を変えてみます。特定配置だけで成功する方策を見つける手掛かりになります。これは用途を説明する例で、AIZIGOOによる特定サービスの測定成果ではありません。
合成環境で成功しても現実での確認が必要です。カメラ、摩擦、質量、センサー誤差が変われば結果も変わります。もっともらしい動画と、実機の正確な動作を検証した証拠は区別します。
5. 目的別に何から検討するか
次の表はAIZIGOOによる導入検討順序であり、製品ランキングではありません。入力、成果物、後工程が目的に合うかを確認してください。
| 目的 | 最初に確認する技術 | 必要な後工程 |
|---|---|---|
| 広告・MVの完成ショット | 動画生成・編集 | 選択・音・仕上げ |
| ゲーム世界の探索実験 | 入力反応型世界生成 | 規則・状態・再現性 |
| セット・カメラのプリビズ | 3D空間・カメラ制御 | 動線・視点・整合性 |
| 仮想ショールーム | 書出し可能な3Dシーン | 縮尺・商品保持・端末最適化 |
| ロボット学習・評価資料 | 行動条件付き生成・模擬 | 実機・センサー再検証 |
30秒広告のカメラ経路が決まっていれば、世界全体を作る必要はないかもしれません。一方、顧客が自由に巡るショールームでは一方向の完成動画だけでは足りません。成果をどう使うかが選択基準です。
6. 導入前の30分テスト
以下は提案する試験手順です。公式ベンチマークやモデルの測定結果ではありません。有料生成前に予算を決め、候補ごとに同じbriefと経路を使います。
- 世界の条件を固定。 入口一つ、窓三つ、階段位置、移動可能域、参照画像を記録します。
- 短い経路を反復。 入口→階段→ドーム裏→出発点を巡り、同じ視点を保存します。
- 隠れた面を確認。 参照にある部分とモデルが想像した部分を分けます。
- 一条件だけ変更。 照明か箱位置を変え、固定要素が崩れないか見ます。
- 外へ取り出す。 必要形式で保存・書出しし、別ツール、ブラウザ、端末で開きます。
| 検査 | 残す証拠 | 失敗時の判断 |
|---|---|---|
| 戻っても同じ場所か | 同視点の前後画像 | 連続探索用途を再検討 |
| 意図通り動けるか | 入力・応答記録 | 行動範囲と遅延を確認 |
| 保存・書出しできるか | ファイル・別ツール画面 | 後工程の互換性を再検討 |
| 構造は適切か | 縮尺・床・壁検査 | 視覚参考用途に限定 |
| 使える成果の費用は | 生成・再試行・検査時間 | 成功成果単価を再計算 |
一回の呼出価格だけで判断せず、使える成果一件の費用=生成+失敗再試行+検査・整理+後工程修正で記録しましょう。小標本なら万能の勝者を決めず、次に調べる失敗類型を選ぶ材料にします。
制作者が今準備できること
長いプロンプトより明確な空間briefを作りましょう。固定構造、許可移動、参照出所、想像してよい部分、必要形式、検査条件を一枚にします。実在の場所や商品では、観測されていない領域をモデルが補った事実も残します。
ワールドモデルは動画、3D、シミュレーションの境界を近づけています。それでも道具選びは具体的です。観客へ見せる場面、人が巡る空間、機械が計算する状態と行動のどれが必要かを先に決めることが役立ちます。
確認した公式資料
- Google DeepMind: Genie 3
- World Labs: A Functional Taxonomy of World Models, 2026-06-03
- World Labs: Announcing the World API, 2026-01-21
- World Labs: Atlas, 2026-09-01
- NVIDIA: Cosmos 3, 2026-05-31
確認日は2026年10月19日です。地域、アカウント・プラン、書出し、ライセンス条件は利用前に各公式サービスで再確認してください。